Detalizēts skaidrojums par trim galvenajiem servo, stepper un frekvences pārveidošanas kontroles punktiem!
Rūpniecisko robotu perifērijas kustības vadības daļa galvenokārt ietver trīs daļas: servo vadību, pakāpju vadību un frekvences pārveidošanas vadību. Atbildēsim uz šiem kontroles punktiem pa vienam.
servo vadība
1, maiņstrāvas servomotoru darbības princips
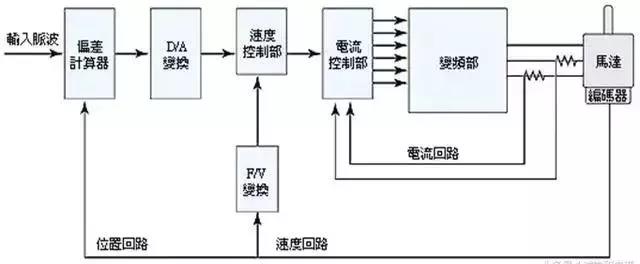
Rotors servomotora iekšpusē ir pastāvīgais magnēts, un U/V/W trīsfāzu elektrība, ko kontrolē draiveris, veido elektromagnētisko lauku. Rotors griežas šī magnētiskā lauka ietekmē. Tajā pašā laikā motora iebūvētais kodētājs sniedz atgriezenisko saiti signālu vadītājam, un vadītājs salīdzina atgriezeniskās saites vērtību ar mērķa vērtību, lai pielāgotu rotora griešanās leņķi. Servo motora precizitāti nosaka kodētāja precizitāte (rindu skaits).
2, Servo sistēmu sastāvs un klasifikācija
Sastāvs:
Servo sistēma ir vispārīgs termins vadības sistēmām, kas izmanto pozīciju un leņķi kā vadības mainīgos. Sistēmas, kas ir saistītas ar pozīciju un leņķi, piemēram, ātrums, leņķiskais ātrums, paātrinājums un spēks, ir iekļautas arī servo sistēmā.
Klasifikācija:
1. Klasificēti pēc vadības struktūras: atvērta cilpa un slēgta cilpa.
2. Klasificēti pēc piedziņas komponentiem:
a. Stepper motora servo sistēma.
b. Līdzstrāvas motora servosistēma.
c. Maiņstrāvas motora servosistēma.
3, servomotoru (AC) raksturlielumi
1 Augsta pozicionēšanas precizitāte, parastie servomotori var sasniegt 0,036 grādus
2 Ātrs reakcijas laiks.
3 Vadība ir ērta un elastīga, un vadības sistēmu ir viegli ieviest.
4 Ir pieejami daudzi modeļi, un atbilstoši dažādām lietojumprogrammu vidēm var izvēlēties dažādus veidus.
5 Nodrošiniet pilnīgu slēgta cikla vadību, kas var savlaicīgi pārraudzīt darbības statusu un veikt atbilstošus pielāgojumus un izmaiņas.
4, Servo sistēmas struktūra
5, servo vadības izvēles soļi
1. Nosakiet mehāniskās specifikācijas, slodzi, stingrību un citus parametrus.
2. Apstipriniet darbības parametrus, piemēram, kustības ātrumu, gājienu, paātrinājuma un palēninājuma laiku, ciklu, precizitāti utt.
3. Izvēlieties motora inerci, slodzes inerci, motora ass pārveidošanas inerci un rotora inerci.
4. Izvēlieties motora griešanās ātrumu.
5. Izvēlieties motora nominālo griezes momentu. Slodzes griezes moments, paātrinājuma un palēninājuma griezes moments, momentānais maksimālais griezes moments un faktiskais griezes moments.
6. Izvēlieties motora mehāniskās pozīcijas izšķirtspēju.
7. Izvēlieties motora modeli, pamatojoties uz iepriekš minēto.
6, Servo vadības pielietošana

Pakāpju kontrole
1, Stepper motoru darbības princips
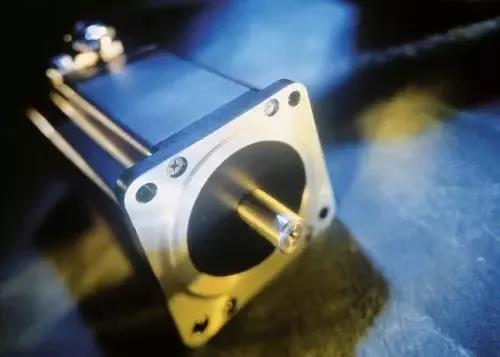
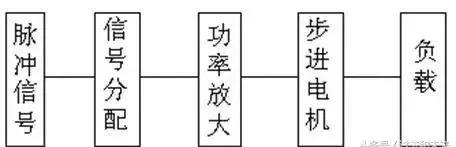
Pakāpju motors ir izpildmehānisms, kas pārvērš elektriskos impulsus leņķiskā nobīdē. Kad pakāpju draiveris saņem impulsa signālu, tas virza pakāpju motoru, lai pagrieztu fiksētu leņķi (sauktu par "soļa leņķi") iestatītajā virzienā, un tā rotācija notiek soli pa solim fiksētā leņķī. Leņķisko nobīdi var kontrolēt, kontrolējot impulsu skaitu, lai panāktu precīzu pozicionēšanu; Tajā pašā laikā motora griešanās ātrumu un paātrinājumu var kontrolēt, kontrolējot impulsa frekvenci, tādējādi sasniedzot ātruma regulēšanas mērķi. Pakāpju motorus var izmantot kā īpašu motoru veidu vadības nolūkos, un tos plaši izmanto dažādās atvērtās cilpas vadības ierīcēs, jo tiem ir raksturīga neuzkrājoša kļūda (precizitāte 100%).
2, Stepper motoru klasifikācija
Parasti izmantotie pakāpju motori tagad ietver reaktīvos soļu motorus (VR), pastāvīgo magnētu pakāpju motorus (PM), hibrīdos pakāpju motorus (HB) un vienfāzes pakāpju motorus.
Pastāvīgā magnēta pakāpju motori parasti ir divfāžu, ar mazu griezes momentu un tilpumu, un soļa leņķi parasti ir 7,5 grādi vai 15 grādi;
Reaktīvie soļu motori parasti ir trīsfāžu un var sasniegt augstu griezes momentu. Pakāpju leņķis parasti ir 1,5 grādi, taču ievērojams ir gan troksnis, gan vibrācija. Reaktīvā pakāpju motora rotora magnētiskā ķēde ir izgatavota no mīkstiem magnētiskiem materiāliem, un uz statora ir daudzfāzu ierosmes tinumi, kas rada griezes momentu, izmantojot magnētiskās vadītspējas izmaiņas.
Hibrīda pakāpju motors attiecas uz pastāvīgā magnēta un reaktīvo motoru priekšrocību kombināciju. Tas ir sadalīts divās fāzēs un piecās fāzēs: abu fāžu soļa leņķis parasti ir 1,8 grādi, savukārt piecu fāžu soļa leņķis parasti ir 0,72 grādi. Šis pakāpju motora veids tiek izmantots visplašāk.
3, Stepper motora sistēma
1. Pakāpju motoru statisko indikatoru terminoloģija
a. Fāzes numurs: ierosmes spoļu pāru skaits, kas ģenerē dažādus N un S magnētiskos laukus. Parasti apzīmē ar mb Sitienu skaits: impulsu skaits vai vadošais stāvoklis, kas nepieciešams, lai pabeigtu periodiskas izmaiņas magnētiskajā laukā, ir apzīmēts ar n vai attiecas uz impulsu skaitu, kas nepieciešams, lai motors grieztos pa zoba slīpuma leņķi.
c. Pakāpiena leņķis: atbilstoši impulsa signālam motora rotora griešanās leņķis ir nobīdīts θ.
d. Pozicionēšanas griezes moments: paša motora rotora bloķēšanas griezes moments, kad motors nav ieslēgts (ko izraisa harmonikas magnētiskā lauka zoba formā un mehāniskās kļūdas).
e. Statiskais griezes moments: motora vārpstas bloķēšanas griezes moments, kad motors negriežas nominālās statiskās elektriskās darbības apstākļos.
2. Stepper motoru dinamiskie indikatori un terminoloģija
a. Pakāpiena leņķa precizitāte: kļūda starp faktisko vērtību un teorētisko pakāpiena leņķa vērtību katram soļu motora apgriezienam.
b. Soļu zudums: soļu skaits, ko motors veic darbības laikā, kas nav vienāds ar teorētisko soļu skaitu. To sauc par zaudēto soli.
c. Neatbilstības leņķis: leņķis, kurā rotora zoba ass ir nobīdīta no statora zoba ass.
d. Maksimālā palaišanas frekvence bez slodzes: maksimālā frekvence, ar kādu motors var iedarbināties tieši bez slodzes noteiktā braukšanas formā, sprieguma un nominālās strāvas apstākļos.
e. Maksimālā tukšgaitas darbības frekvence: motora maksimālā ātruma frekvence bez slodzes noteiktā braukšanas formā, sprieguma un nominālās strāvas apstākļos.
f. Darba griezes momenta frekvences raksturlielums: Izejas griezes momenta un frekvences attiecības līkni, ko motora mēra darbības laikā noteiktos testēšanas apstākļos, sauc par darba griezes momenta frekvences raksturlielumu.
4, Stepper motora izvēle
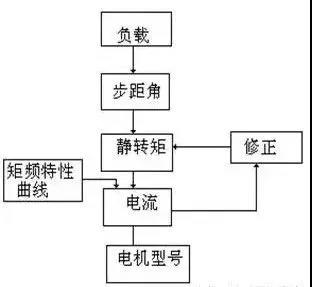
1. Pakāpiena leņķa izvēle: Motora soļa leņķis ir atkarīgs no slodzes precizitātes prasībām.
2. Statiskā griezes momenta izvēle: Statiskā griezes momenta izvēle ir balstīta uz motora darba slodzi. Parasti statiskajam griezes momentam ir jābūt 2-3 reizes lielākam par berzes slodzi.
3. Strāvas izvēle: dažādu strāvas parametru dēļ darbības raksturlielumi ievērojami atšķiras. Motora strāvu var noteikt, pamatojoties uz griezes momenta frekvences raksturlīkni.
5, daži pakāpju motoru raksturlielumi
1. Vispārējā soļu motora precizitāte ir 3-5% no soļa leņķa un neuzkrājas.
Maksimālā pieļaujamā temperatūra uz pakāpju motora virsmas parasti ir virs 130 grādiem pēc Celsija.
Palielinoties ātrumam, pakāpju motora griezes moments samazināsies.
4. Pakāpju motors var normāli darboties ar mazu ātrumu, bet, ja tas pārsniedz noteiktu ātrumu, tas nevar iedarbināties un to pavada svilpojoša skaņa.
5. Pakāpju motori jāizmanto zema ātruma situācijās - ātrums nedrīkst pārsniegt 1000 apgriezienus minūtē.

VI Divu veidu motoru veiktspējas salīdzinājums
1. Atšķirīga vadības precizitāte
Piecfāžu hibrīda pakāpju motora soļa leņķis parasti ir {{0}},72 grādi un 0,36 grādi. Maiņstrāvas servomotora vadības precizitāti garantē rotējošais kodētājs motora vārpstas aizmugurē. Motoram ar standarta 2500 līniju kodētāju tā impulsa ekvivalents ir 360 grādi /10000=0,036 grādi , un servomotora precizitāte ir augstāka nekā pakāpju motora precizitāte.
2. Dažādi zemfrekvences raksturlielumi
Pakāpju motori ir pakļauti zemas frekvences vibrācijai zemā ātrumā. Maiņstrāvas servomotors darbojas ļoti vienmērīgi, un pat zemā ātrumā nav vibrācijas.
3. Dažādas pārslodzes iespējas
Stepper motoriem parasti nav pārslodzes jaudas. Maiņstrāvas servomotoriem ir spēcīga pārslodzes jauda.
4. Dažāda darbības veiktspēja
Pakāpju motora vadība ir atvērtas cilpas vadība. Ja palaišanas frekvence ir pārāk augsta vai slodze ir pārāk liela, ir viegli izraisīt soļa zudumu vai rotora bloķēšanu. Ja apstāšanās laikā ātrums ir pārāk liels, ir viegli izraisīt pārtēriņu. Maiņstrāvas servo piedziņas sistēma ir slēgta cikla vadība, un vadītājs var tieši ņemt paraugus motora kodētāja atgriezeniskās saites signālam. Pozīcijas un ātruma cilpu iekšējā struktūra parasti neizraisa soļu zudumu vai pakāpju motora pārtēriņu, un vadības veiktspēja ir uzticamāka.
5. Dažāda ātruma reakcijas veiktspēja
Paiet 200-400 milisekundes, lai pakāpju motors paātrinātos no miera stāvokļa līdz darba ātrumam (parasti vairāki simti apgriezienu minūtē). Maiņstrāvas servosistēmas paātrinājuma veiktspēja ir laba. Piemēram, Panasonic MSMA 400 W maiņstrāvas servomotors aizņem tikai dažas milisekundes, lai paātrinātu no statiskā līdz nominālajam ātrumam 3000 apgr./min, un to var izmantot kontroles situācijās, kurās nepieciešama ātra palaišanas apturēšana.
6. Dažādi griezes momenta frekvences raksturlielumi
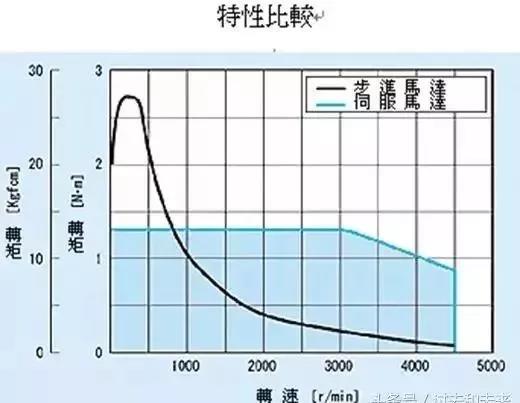
Stepper motora izejas griezes moments samazinās, palielinoties ātrumam, un strauji samazinās pie lielāka ātruma. Maiņstrāvas servomotors nodrošina nemainīgu griezes momentu.
Rezumējot, maiņstrāvas servosistēmas daudzos veiktspējas aspektos pārspēj soļu motorus. Bet dažās zema pieprasījuma situācijās pakāpju motorus bieži izmanto kā izpildmotorus. Tāpēc vadības sistēmas projektēšanas procesā ir visaptveroši jāapsver vairāki faktori, piemēram, vadības prasības un izmaksas, un jāizvēlas atbilstoši vadības motori.
Mainīgas frekvences vadība
1, Ievads General Motors
Trīsfāzu vāveres būra maiņstrāvas motors ir visizplatītākais asinhronā motora veids, un tā struktūra un raksturlielumi ir šādi:
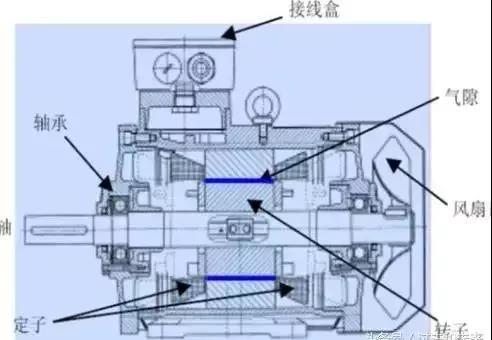
感应电机的构造示意图
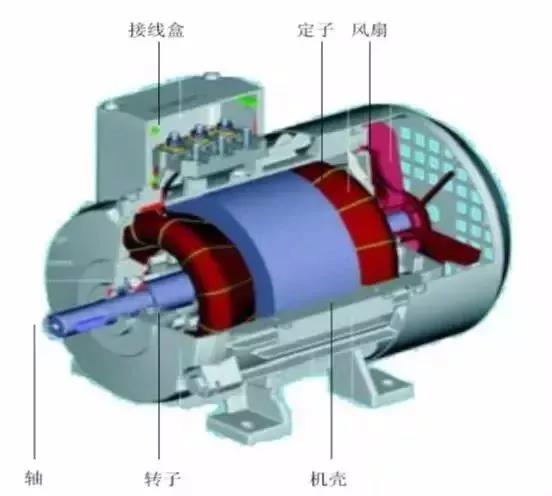
Motora konstrukcijas shematiska diagramma
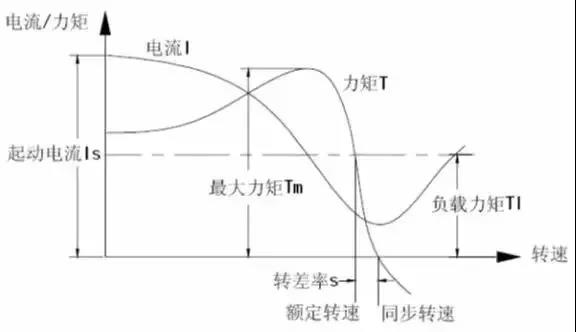
2, Frekvences pārveidotāju principi un sastāvs
Frekvences pārveidotājs ir vadības ierīce, kas var viegli un brīvi mainīt maiņstrāvas motora ātrumu. Maiņstrāvas motora ātruma maiņas metode ir šāda.
Frekvences pārveidotājs nodrošina ātruma regulēšanu, mainot maiņstrāvas motora barošanas avota frekvenci:
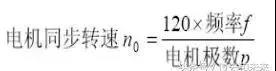
变频器的构成如下:
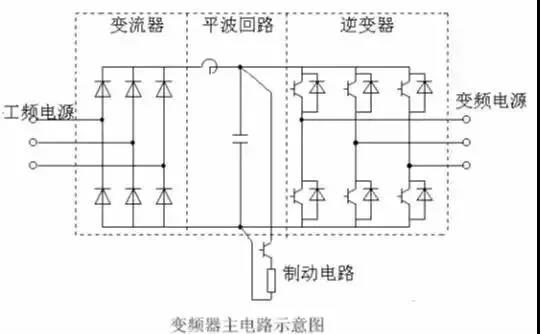
1. Pārveidotājs (taisngriezis)
Diodes tilta taisngriezis tiek plaši izmantots, kā parādīts 1. attēlā, kas pārveido strāvas frekvences barošanas avotu līdzstrāvas barošanas avotā. Divus tranzistoru invertoru komplektus var izmantot arī, lai izveidotu reversīvo invertoru, kas var veikt reģeneratīvo darbību, pateicoties tā atgriezeniskajam jaudas virzienam.
2. Plakano viļņu ķēde
Taisngrieža rektificētajā līdzspriegumā ir pulsējošs spriegums, kas 6 reizes pārsniedz barošanas avota frekvenci, un arī invertora radītā pulsējošā strāva rada izmaiņas līdzstrāvas spriegumam. Lai nomāktu sprieguma svārstības, pulsējošā sprieguma (strāvas) absorbēšanai tiek izmantoti induktori un kondensatori. Ja ierīces jauda ir maza, ja komponentos, kas sastāv no barošanas avota un galvenās ķēdes, ir rezerve, induktivitāti var izlaist un izmantot vienkāršu plakano viļņu ķēdi.
3. Invertors
Atšķirībā no taisngriežiem, invertori pārveido līdzstrāvu maiņstrāvā vajadzīgajā frekvencē, ļaujot sešām komutācijas ierīcēm vadīt un izslēgties uz iepriekš noteiktu laiku, kā rezultātā tiek iegūta 3-fāzes maiņstrāvas izeja.
4. Bremzēšanas ķēde
Ja reģeneratīvās bremzēšanas zonā (ar negatīvu slīdes ātrumu) tiek izmantots asinhronais motors, reģeneratīvā enerģija tiek uzkrāta plakano viļņu ķēdes kondensatorā, izraisot līdzstrāvas sprieguma palielināšanos. Vispārīgi runājot, mehāniskās sistēmas (ieskaitot elektromotoru) inerces uzkrātā enerģija ir lielāka nekā kondensatora uzkrātā enerģija. Ja nepieciešama strauja bremzēšana, var izmantot reversīvo invertoru, lai nodrošinātu atgriezenisko saiti uz barošanas avotu vai izveidotu bremzēšanas ķēdi (slēdzi un rezistoru), kas patērē reģeneratīvo jaudu, lai novērstu līdzstrāvas ķēdes sprieguma palielināšanos.
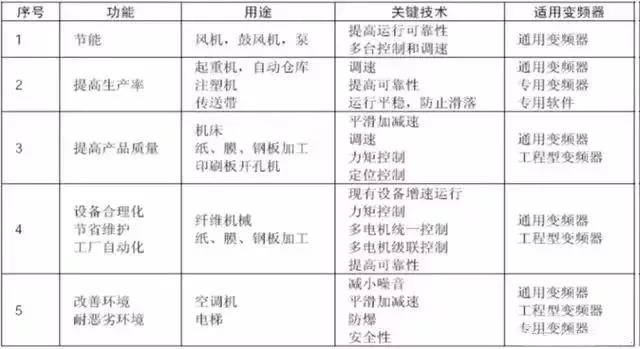
3, frekvences pārveidotāju pielietojuma mērķis un mērķis
Mainīga ātruma piedziņu, kas sastāv no frekvences pārveidotāja un maiņstrāvas motora, sauc par frekvences pārveidotāja piedziņu, un tās funkcionālie mērķi ir šādi. Starp tiem var būt savstarpējas korelācijas, taču patiesībā nav skaidras klasifikācijas. Šī tabula ir paredzēta tikai atsaucei.